Xiaomi lança MiMo-V2.6: modelos omnimodais open-source e RL em escala
Em 22 de setembro de 2026, a Xiaomi lançou e disponibilizou como open-source a série MiMo-V2.6. O lançamento marca um marco-chave na melhoria recursiva própria (RSI): escalar o aprendizado por reforço (RL) em tarefas complexas e verificáveis, permitindo que os modelos ampliem sua fronteira de capacidade por meio de exploração e verificação autônomas.
A família apresenta dois modelos nativamente omnimodais: MiMo-V2.6-Pro, o modelo de base mais capaz da Xiaomi até a data, e MiMo-V2.6-Flash, otimizado para eficiência de custo e baixa latência. O lançamento também inclui o MiMo-V2.6-Pro-UltraSpeed, que oferece throughput de tokens até 20x mais rápido, preservando a qualidade completa das respostas.
Fronteira de Pareto e Posição nos Benchmarks
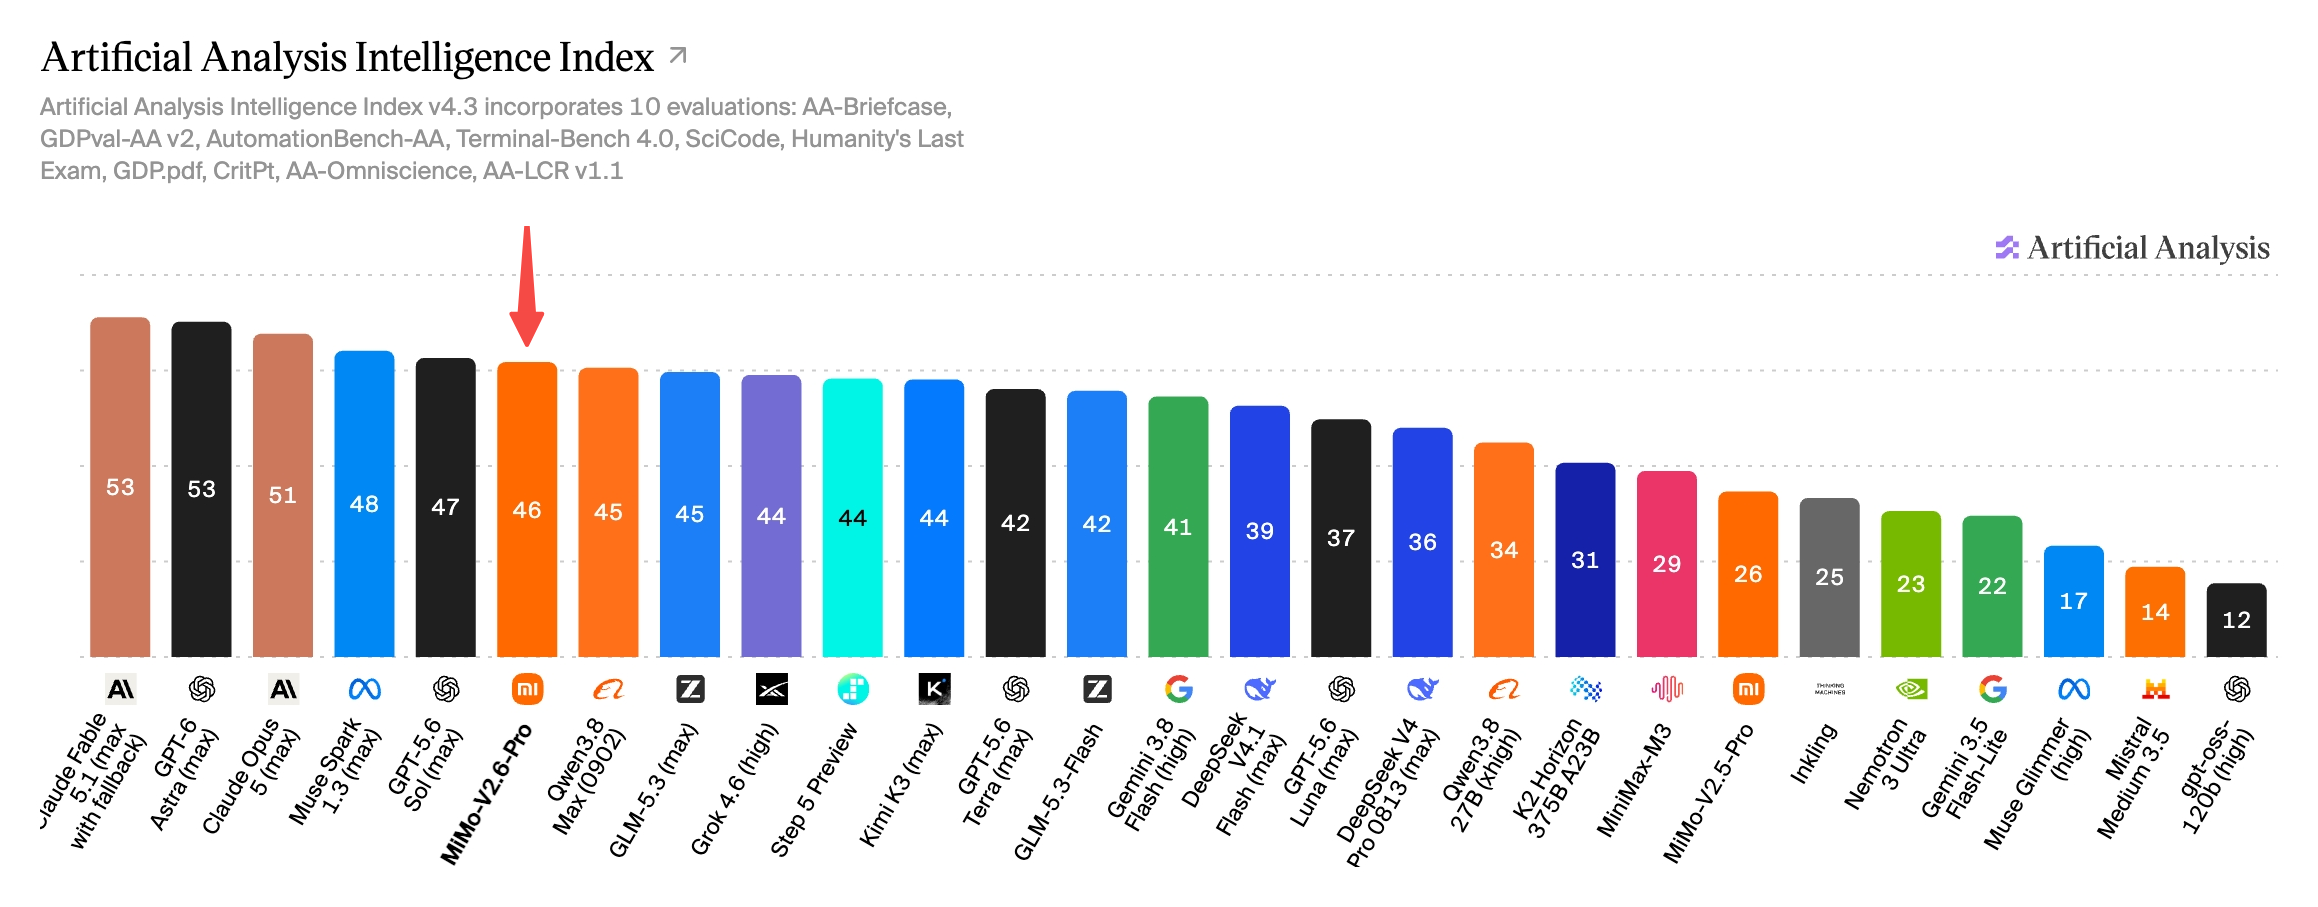
No Artificial Analysis Intelligence Index v4.3, o MiMo-V2.6-Pro alcançou a pontuação de 46,32. Isso representa a maior pontuação entre modelos open-source em todo o mundo, superando o Kimi K3 e o Qwen3.8 Max.
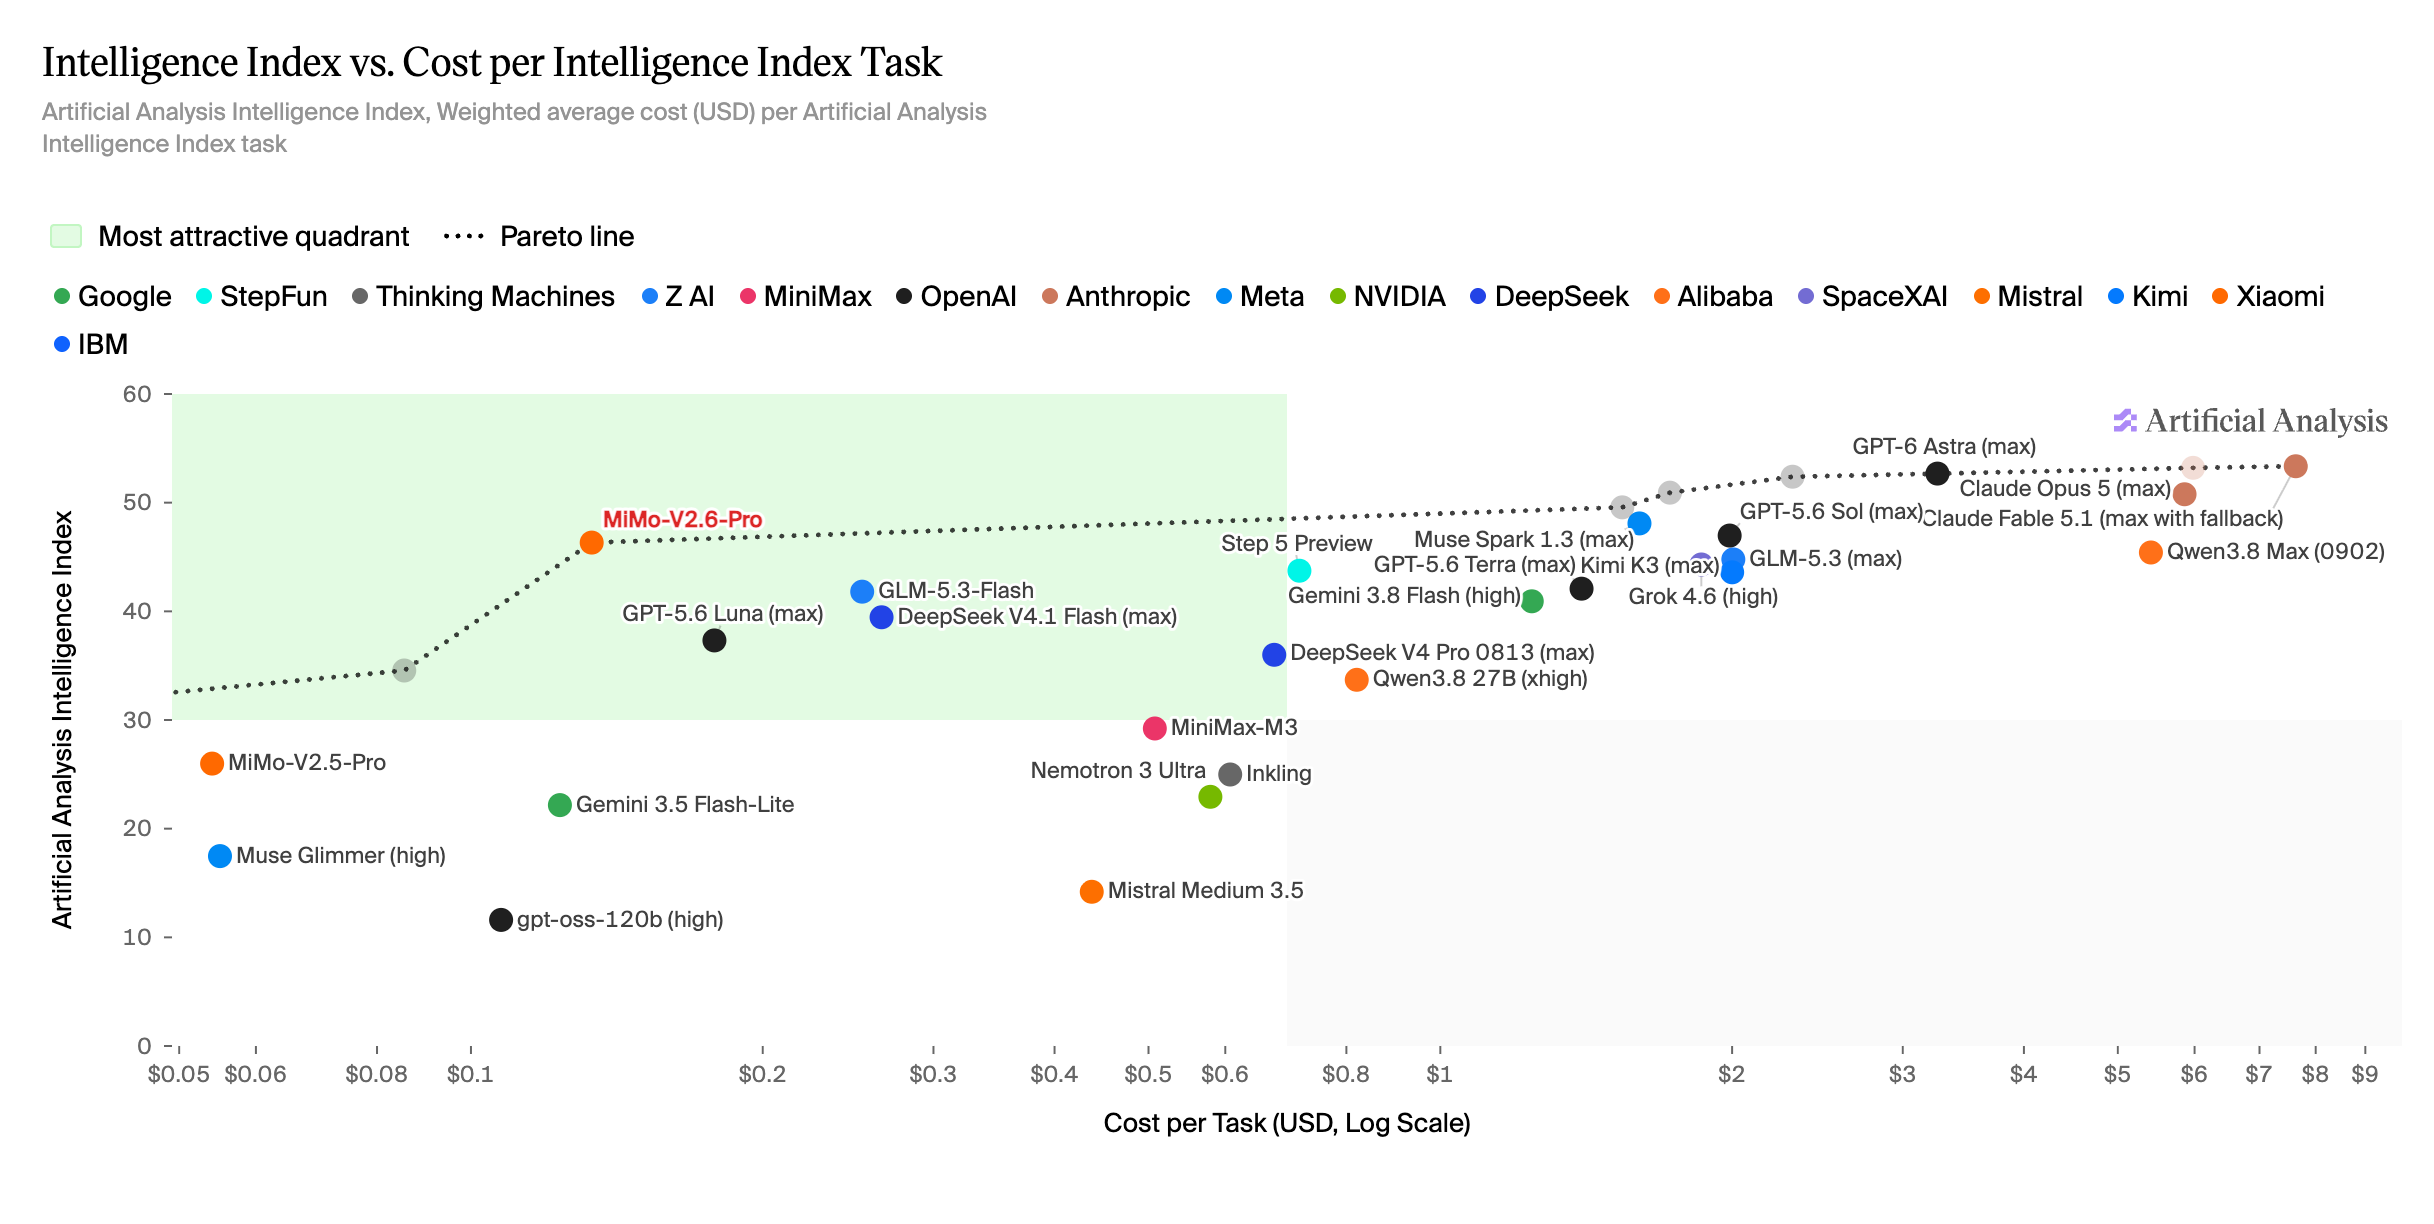
Os preços da API permanecem idênticos aos da geração anterior V2.5. Entregar desempenho de benchmark superior com o mesmo custo operacional desloca a fronteira de Pareto para fora nas implantações de produção.
Preço da API por 1 Milhão de Tokens
| Modelo | Entrada (cache hit) | Entrada (cache miss) | Saída |
|---|---|---|---|
| MiMo-V2.6-Flash | $0.0028 | $0.14 | $0.28 |
| MiMo-V2.6-Pro | $0.0036 | $0.435 | $0.87 |
| MiMo-V2.6-Pro-UltraSpeed | $0.036 | $4.35 | $8.70 |
As operações de escrita de cache estão temporariamente gratuitas.
Aprendizado por Reforço Open-source em Escala
A Xiaomi transmitiu ao vivo toda a execução de treinamento de RL em produção. Em menos de seis dias, o MiMo-V2.6-Flash e o MiMo-V2.6-Pro completaram 30 passos de RL ao longo de cerca de 750.000 trajetórias. O gasto computacional de treinamento atingiu $0,85M para o Flash e $2,62M para o Pro.
As taxas médias de aprovação em todo o conjunto de treinamento cresceram 25% para o Flash e 12% para o Pro. No DeepSWE v1.1, uma avaliação de engenharia de software mantida em reserva, as pontuações saltaram 17 pontos (48,8 para 65,68) no Flash e 14 pontos (58,4 para 72,57) no Pro.
A computação de treinamento foi escalada ao longo de três eixos técnicos:
- Arquitetura assíncrona com grandes lotes: 1.568 amostras por atualização de parâmetros, comprimentos de contexto de até 1 milhão de tokens e de 3,5 a 3,7 bilhões de tokens por passo.
- Ambientes de tarefas heterogêneos: um conjunto multitarefa abrangendo engenharia de software, agentes autônomos de uso de ferramentas, interfaces de usuário visuais e cenários de cibersegurança.
- Computação do lado do avaliador (grader): comparações relativas de grupos fornecem sinais de recompensa precisos ao longo de longos horizontes de raciocínio, guiando os modelos em direção a trajetórias de execução mais curtas e menor consumo de tokens.
Para manter a estabilidade da otimização, a rede de roteamento foi congelada durante o treinamento, combinada com defesas em múltiplas camadas contra reward hacking (sondagem adversária, detecção de anomalias e validação por verificadores cruzados). O relatório técnico completo, o código de RL e os ambientes de avaliação estão publicamente disponíveis no HuggingFace e no GitHub.
Da Geração de Código a Ambientes Interativos (Vibe World)
O MiMo-V2.6 reúne raciocínio espacial 3D, percepção omnimodal e capacidades de Computer-Use Agent (CUA). Prompts em linguagem natural agora se traduzem além de código de software em simulações interativas completas, assets 3D procedurais e controles de robótica física.
Desenvolvimento de Jogos 3D
A partir de um prompt de texto ou imagem de referência, o MiMo-V2.6 decompõe objetivos em tarefas discretas, coordena subagentes especializados para construir cenas 3D, implementa a lógica do jogo e verifica a fidelidade visual em relação a renderizações em tempo real.
Modelagem 3D Procedural no Blender
O modelo gera geometrias 3D e assets espaciais no Blender a partir de prompts de texto ou imagens de referência únicas, exportando modelos prontos para uso em motores de jogos, pipelines de animação e impressão 3D.
Robótica e Simulação Guiada por Sensores
Dentro de ambientes de simulação física, o MiMo-V2.6 ingere feeds de múltiplas câmeras, processa observações visuais em tempo real e opera um braço robótico Franka Panda por meio de feedback em loop fechado para agarrar itens, ordenar objetos por cor e posicionar componentes.
Design Visual e Produção de Vídeo
O MiMo-V2.6 constrói interfaces web completas e apresentações de slides estruturadas com layouts, animações responsivas e componentes funcionais. O modelo se conecta ao Figma, estilizando tipografia, paletas e hierarquia visual para manter estética de UI consistente.
Para síntese de vídeo, o MiMo-V2.6 gerencia roteirização, encenação de storyboard, sequenciamento de movimento, composição de música de fundo e cortes sincronizados ao compasso. Para vídeos explicativos técnicos, tópicos matemáticos abstratos como a decomposição de Fourier são traduzidos em animações intuitivas pareadas com narração sincronizada gerada pelo MiMo-V2.5-TTS.
Composição Musical
O MiMo-V2.6 integra teoria musical, progressões harmônicas e modelagem de instrumentação. Ele compõe peças independentes e exporta arquivos MIDI estruturados.
Quando solicitado a compor uma partitura orquestral para dez instrumentos (cordas, oboé, clarinete, trompete, trombone, trompa, glockenspiel e timbales/tímpanos), o MiMo-V2.6-Pro elaborou o arranjo completo e o compilou em MIDI.
A Xiaomi também lançou duas composições solo para piano em lá menor demonstrando controle dinâmico, fraseamento de andamento e profundidade textural:
Pesquisa Científica e Verificação de Provas Formais
Sem pós-treinamento específico para domínios científicos, o MiMo-V2.6 demonstrou resolução prática de problemas em dois estudos de caso de pesquisa:
- Engenharia de Materiais: pesquisadores de materiais da Xiaomi atribuíram ao modelo o desenho de um framework orgânico-metal baseado em zircônio (UiO-67 MOF) para filtrar substâncias per- e polifluoroalquil (PFASs). O MiMo-V2.6-Pro executou buscas na literatura, avaliou a novidade de patentes, configurou software de simulação e calculou afinidades de ligação entre os poros do MOF e as moléculas-alvo de PFAS. Leia o artigo de pesquisa.
- Formalização Matemática em Lean 4: o MiMo-V2.6-Pro auxiliou matemáticos na formalização do teorema principal do artigo clássico de 1975 de Li e Yorke, "Period Three Implies Chaos". Subagentes colaborativos elaboraram enunciados de lemas e passos dedutivos, culminando em mais de 6.000 linhas de código Lean 4 verificado, sem nenhum placeholder
sorrynão resolvido. Baixe o arquivo de código Lean 4.
Resultados de Avaliação em Benchmarks
| Domínio | Benchmark | MiMo-V2.6-Pro | MiMo-V2.6-Flash | MiMo-V2.5-Pro | DeepSeek V4.1 Flash | Claude Opus 5 |
|---|---|---|---|---|---|---|
| Código | DeepSWE v1.1 | 71.9 | 67.9 | 19.0 | 74.2 | 74.0 |
| Código | ProgramBench | 26.5 | 26.0 | 12.5 | 20.3 | 37.0 |
| Código | MiMo Code Bench | 63.2 | 61.2 | 40.4 | 60.2 | 68.6 |
| Agentes Gerais | GDPVal 2.1 (AA Elo) | 1673 | - | 1107 | 1600 | 1708 |
| Agentes Gerais | Toolathlon-verified | 76.9 | 73.6 | 49.1 | - | 80.6 |
| Agentes Gerais | Automation Bench v1.0.6 | 53.1 | 52.3 | 16.0 | 54.8 | 50.3 |
| Agentes Gerais | Agents' Last Exam | 31.6 | 27.6 | 13.2 | 31.8 | 31.6 |
| Código Visual | MiMo Visual Coding | 72.3 | 71.5 | - | 70.6 | 70.0 |
| Cibersegurança | CyberGym | 94.0 | 95.1 | 40.0 | 88.1 | - |
Disponibilidade
A família de modelos MiMo-V2.6 está acessível em múltiplas interfaces e plataformas para desenvolvedores:
- Plataformas web: Xiaomi AI Studio e MiMo Code.
- Desktop: MiMo Desktop versão 1.0 com suporte ao modo de inferência UltraSpeed.
- Desenvolvedores: Xiaomi MiMo API Platform, OpenRouter e pesos do modelo no HuggingFace.
- Documentação técnica: MiMo-V2.6 Technical Report (PDF).
- Plataforma VEGA AI: integrada em rotas de chat, busca na web e API para desenvolvedores.