Xiaomi publie MiMo-V2.6 : modèles omnimodaux open-source et RL à grande échelle
Le 22 septembre 2026, Xiaomi a publié et mis en open-source la série MiMo-V2.6. Cette publication marque une étape clé de l'auto-amélioration récursive (RSI) : le passage à l'échelle de l'apprentissage par renforcement (RL) sur des tâches complexes et vérifiables, permettant aux modèles d'étendre leur frontière de capacités grâce à l'exploration et la vérification autonomes.
La famille comprend deux modèles nativement omnimodaux : MiMo-V2.6-Pro, le modèle de base le plus performant de Xiaomi à ce jour, et MiMo-V2.6-Flash, optimisé pour l'efficacité de coût et la faible latence. La publication inclut également MiMo-V2.6-Pro-UltraSpeed, délivrant un débit de tokens jusqu'à 20 fois plus rapide tout en préservant pleinement la qualité des réponses.
Frontière de Pareto et positionnement aux benchmarks
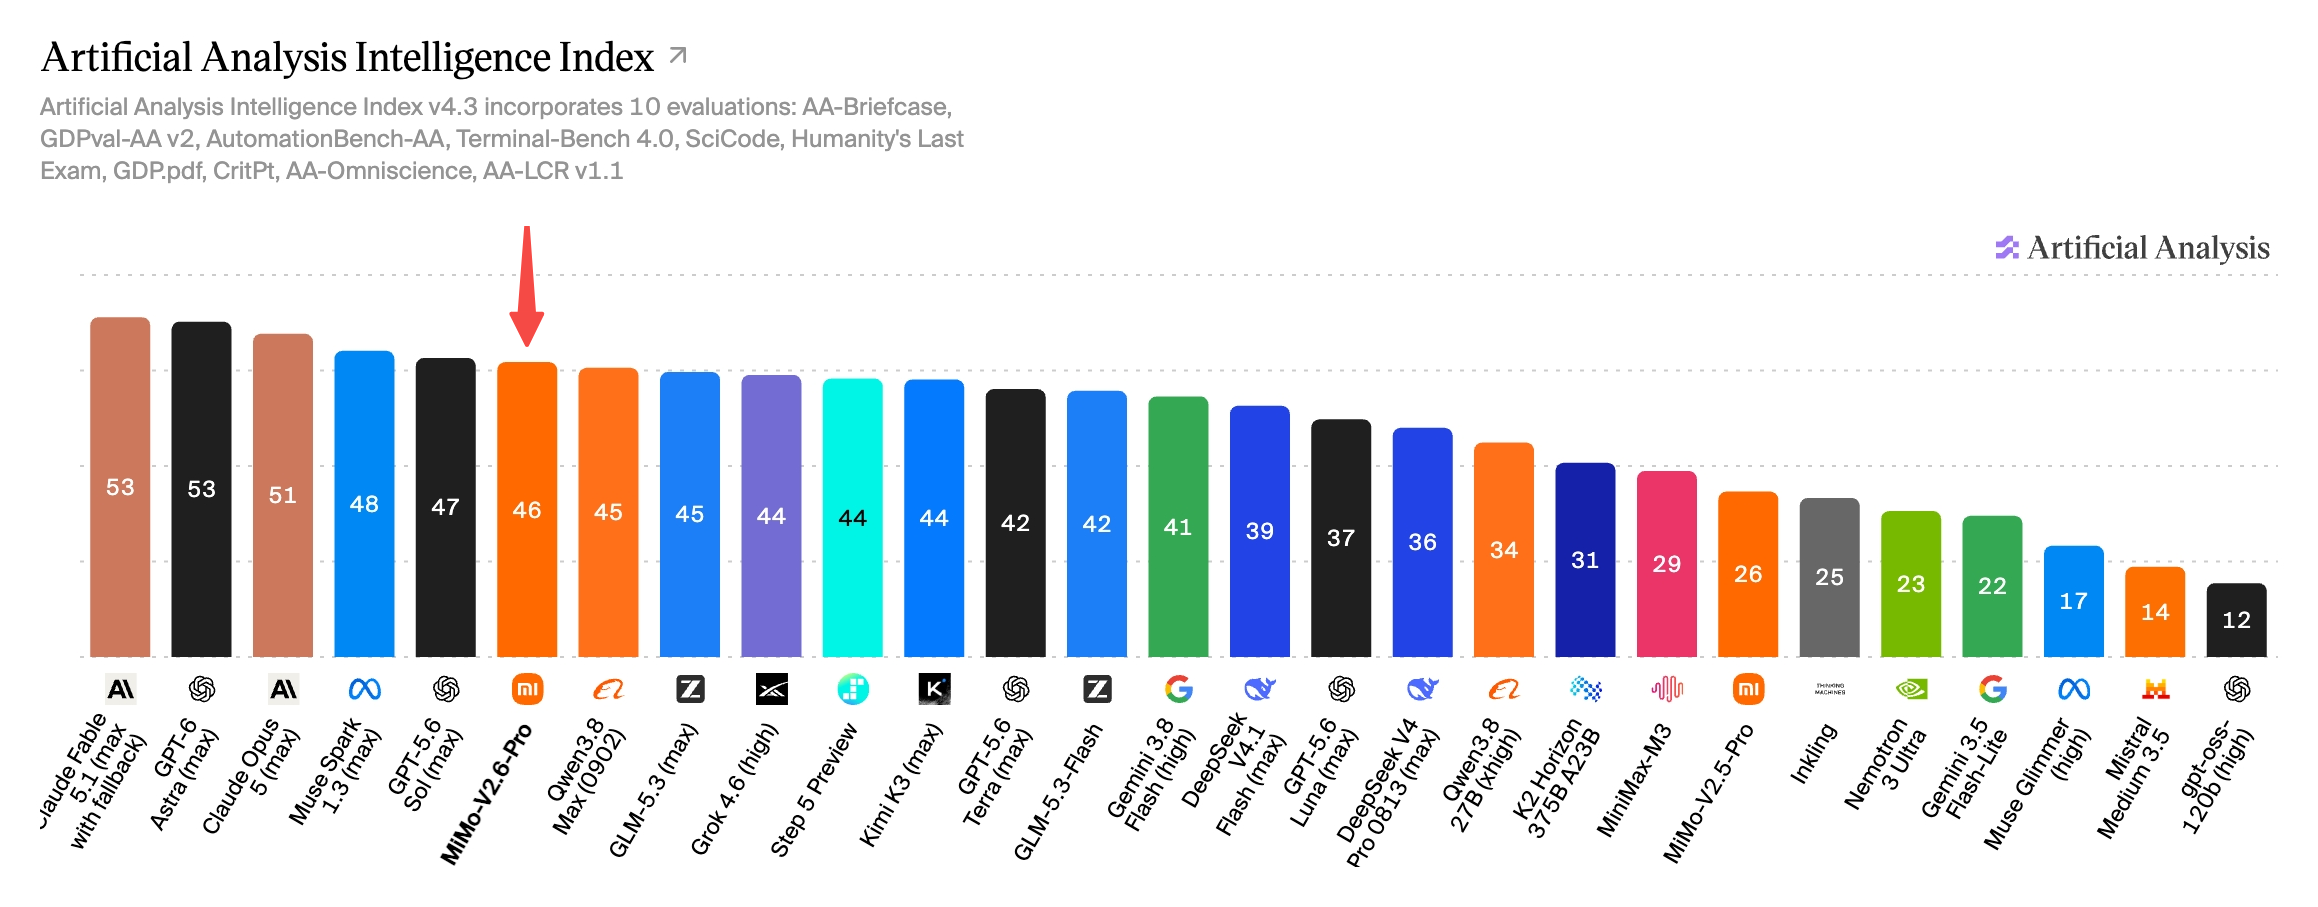
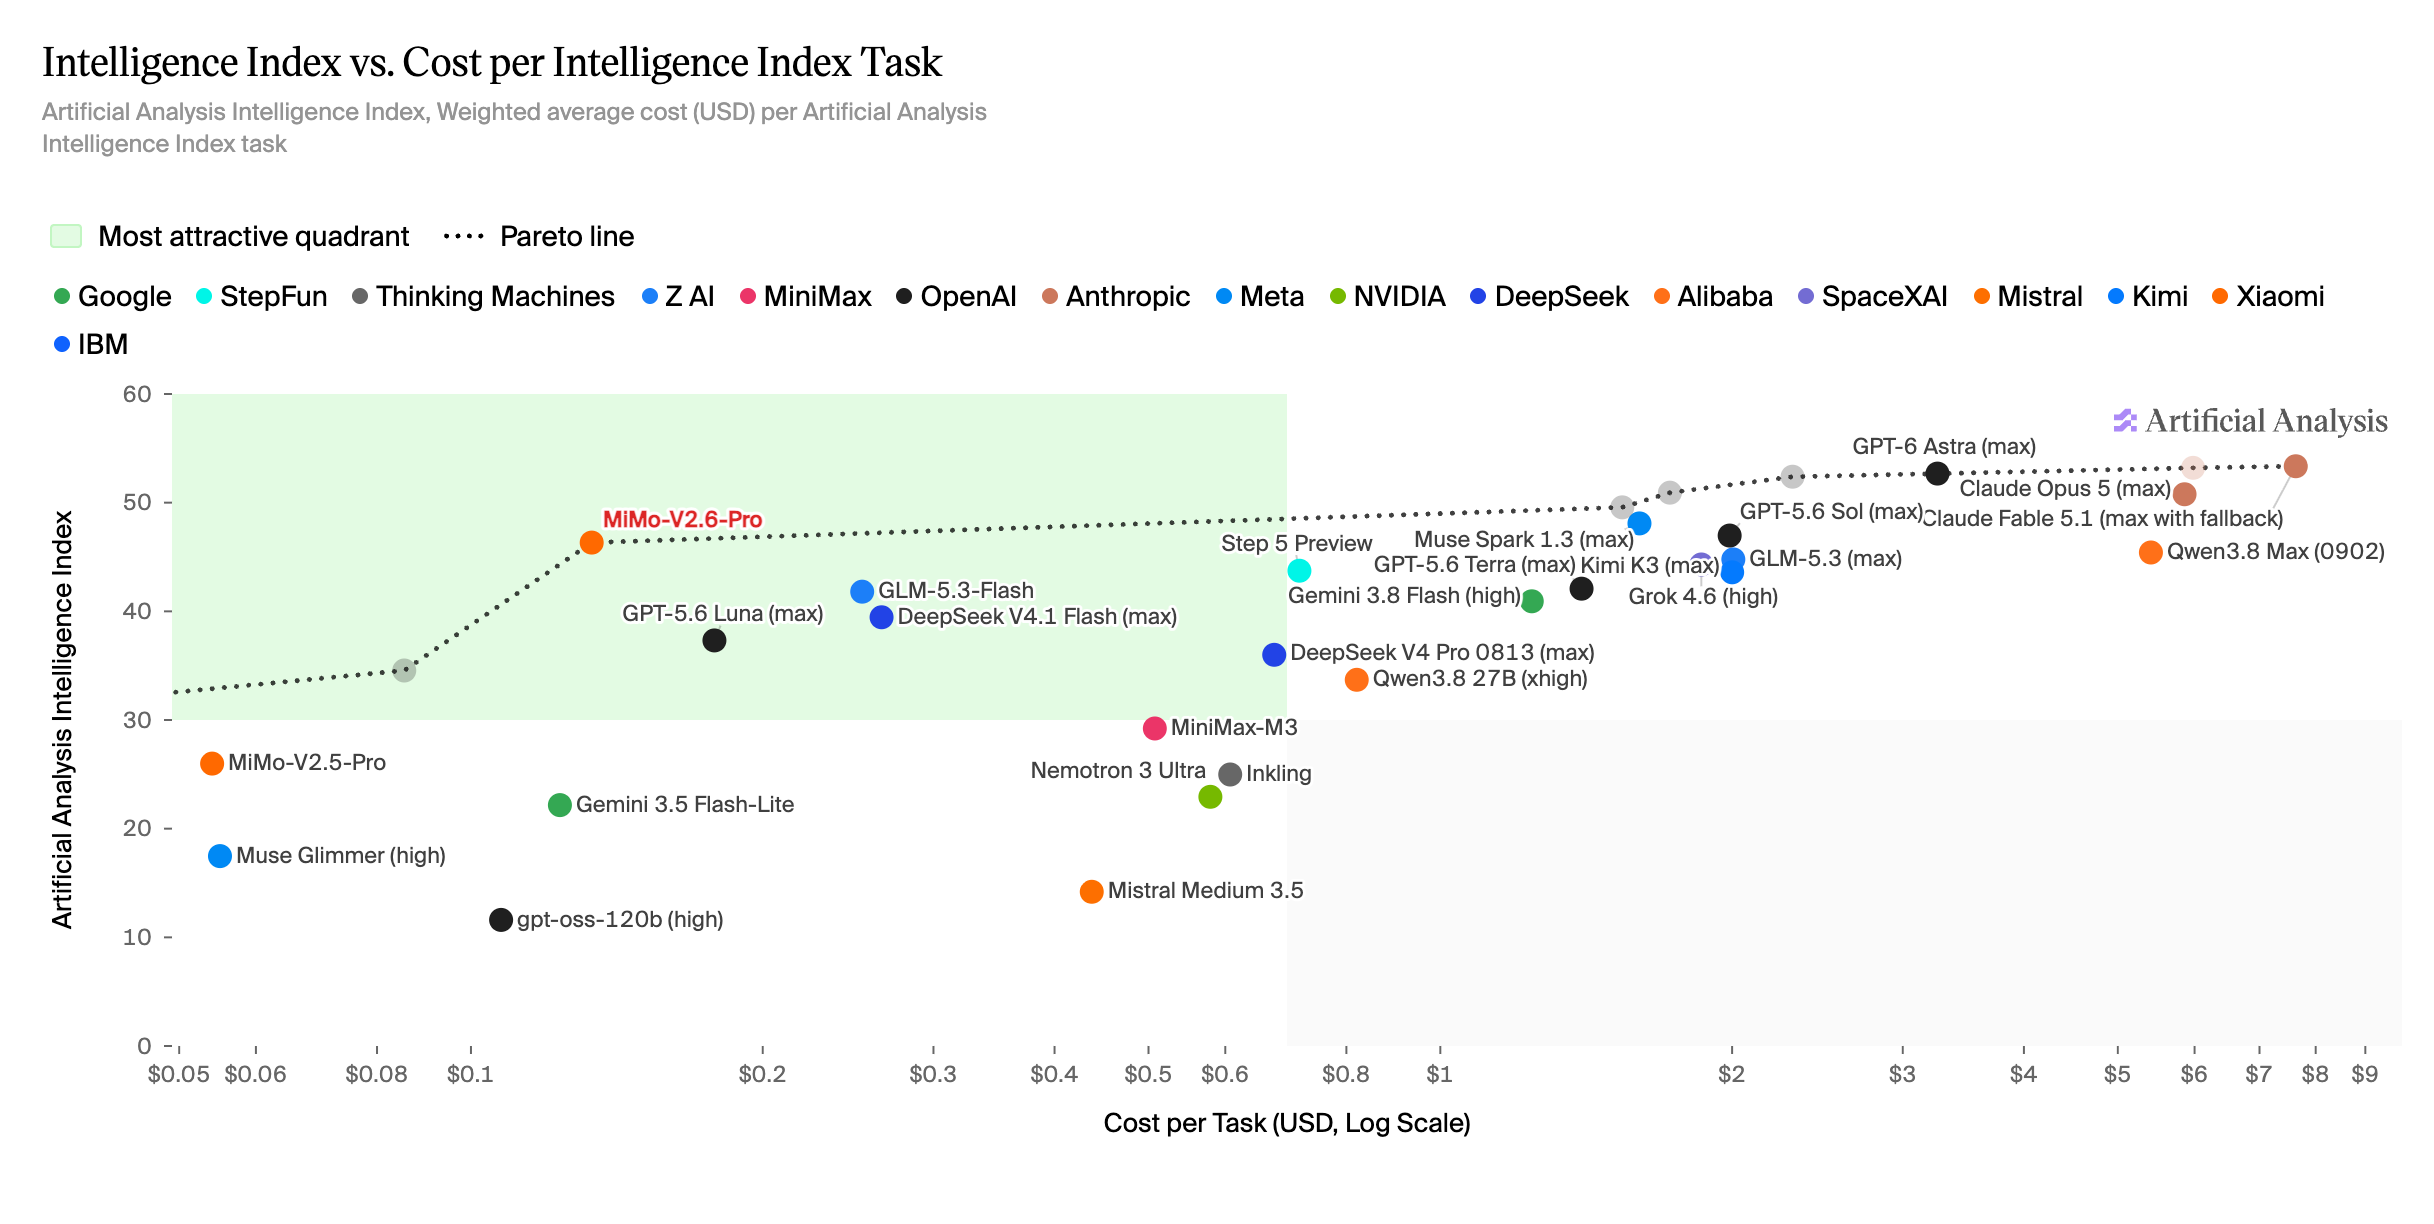
Dans l'Artificial Analysis Intelligence Index v4.3, MiMo-V2.6-Pro a obtenu un score de 46,32. Il s'agit du meilleur score au monde parmi les modèles open-source, surpassant Kimi K3 et Qwen3.8 Max.
Les tarifs API restent identiques à ceux de la génération V2.5 précédente. Obtenir de meilleures performances aux benchmarks à un coût opérationnel identique déplace la frontière de Pareto vers l'extérieur pour les déploiements en production.
Tarifs API pour 1 million de tokens
| Modèle | Entrée (cache hit) | Entrée (cache miss) | Sortie |
|---|---|---|---|
| MiMo-V2.6-Flash | 0,0028 $ | 0,14 $ | 0,28 $ |
| MiMo-V2.6-Pro | 0,0036 $ | 0,435 $ | 0,87 $ |
| MiMo-V2.6-Pro-UltraSpeed | 0,036 $ | 4,35 $ | 8,70 $ |
Les opérations d'écriture en cache sont temporairement gratuites.
Apprentissage par renforcement open-source à grande échelle
Xiaomi a diffusé en direct l'ensemble de l'entraînement RL en production. En moins de six jours, MiMo-V2.6-Flash et MiMo-V2.6-Pro ont complété 30 étapes RL sur environ 750 000 trajectoires. La consommation de calcul d'entraînement a atteint 0,85 M$ pour Flash et 2,62 M$ pour Pro.
Les taux de réussite moyens sur l'ensemble d'entraînement ont augmenté de 25 % pour Flash et de 12 % pour Pro. Sur DeepSWE v1.1, une évaluation logicielle de validation tenue à l'écart, les scores ont bondi de 17 points (48,8 à 65,68) pour Flash et de 14 points (58,4 à 72,57) pour Pro.
Le calcul d'entraînement a été mis à l'échelle le long de trois axes techniques :
- Architecture asynchrone avec de grands lots : 1 568 échantillons par mise à jour des paramètres, longueurs de contexte allant jusqu'à 1 million de tokens, et 3,5 à 3,7 milliards de tokens par étape.
- Environnements de tâches hétérogènes : une suite multi-tâches couvrant le génie logiciel, les agents autonomes d'utilisation d'outils, les interfaces utilisateur visuelles et les scénarios de cybersécurité.
- Calcul côté évaluateur : les comparaisons relatives de groupes fournissent des signaux de récompense précis sur de longs horizons de raisonnement, guidant les modèles vers des trajectoires d'exécution plus courtes et une consommation de tokens réduite.
Pour maintenir la stabilité de l'optimisation, le réseau de routage a été figé pendant l'entraînement, associé à des défenses multicouches contre le reward hacking (sondage adversarial, détection d'anomalies et validation par croisement des vérificateurs). Le rapport technique complet, le code RL et les environnés d'évaluation sont publiquement disponibles sur HuggingFace et GitHub.
De la génération de code aux environnements interactifs (Vibe World)
MiMo-V2.6 réunit le raisonnement spatial 3D, la perception omnimodale et les capacités d'agent d'utilisation de l'ordinateur (Computer-Use Agent, CUA). Les invites en langage naturel dépassent désormais le code logiciel pour produire des simulations interactives complètes, des actifs 3D procéduraux et des commandes de robotique physique.
Développement de jeux 3D
À partir d'une invite textuelle ou d'une image de référence, MiMo-V2.6 décompose les objectifs en tâches discrètes, coordonne des sous-agents spécialisés pour construire des scènes 3D, implémente la logique de jeu et vérifie la fidélité visuelle par rapport aux rendus en temps réel.
Modélisation 3D procédurale dans Blender
Le modèle génère des géométries et des actifs spatiaux 3D dans Blender à partir d'invites textuelles ou d'images de référence uniques, exportant des modèles prêts à l'emploi pour les moteurs de jeu, les pipelines d'animation et l'impression 3D.
Robotique et simulation pilotée par capteurs
Au sein d'environnements de simulation physique, MiMo-V2.6 ingère des flux multicaméras, traite les observations visuelles en temps réel et pilote un bras robotique Franka Panda via une boucle de rétroaction fermée pour saisir des objets, trier des éléments par couleur et positionner des composants.
Conception visuelle et production vidéo
MiMo-V2.6 construit des interfaces web complètes et des présentations de diapositives structurées avec des mises en page, des animations responsives et des composants fonctionnels. Le modèle se connecte à Figma, stylisant la typographie, les palettes et la hiérarchie visuelle pour maintenir une esthétique UI cohérente.
Pour la synthèse vidéo, MiMo-V2.6 gère l'écriture de scénario, la mise en scène du storyboard, le séquençage des mouvements, la composition des musiques de fond et les coupes synchronisées sur le rythme. Pour les explications techniques, des sujets mathématiques abstraits comme la décomposition de Fourier sont traduits en animations intuitives accompagnées d'une voix off synchronisée générée par MiMo-V2.5-TTS.
Composition musicale
MiMo-V2.6 intègre la théorie musicale, les progressions harmoniques et la modélisation de l'instrumentation. Il compose des pièces autonomes et exporte des fichiers MIDI structurés.
Lorsqu'on lui a demandé de composer une partition orchestrale pour dix instruments (cordes, hautbois, clarinette, trompette, trombone, cor français, glockenspiel et timbales), MiMo-V2.6-Pro a rédigé l'arrangement complet et l'a compilé en MIDI.
Xiaomi a également publié deux compositions pour piano solo en la mineur démontrant le contrôle dynamique, la phrasétemporelle et la profondeur texturale :
Recherche scientifique et vérification de preuves formelles
Sans post-entraînement spécifique aux domaines scientifiques, MiMo-V2.6 a démontré une résolution de problèmes pratique à travers deux études de cas de recherche :
- Ingénierie des matériaux : les chercheurs en matériaux de Xiaomi ont confié au modèle la conception d'un framework métal-organique à base de zirconium (MOF UiO-67) pour filtrer les substances per- et polyfluoroalkylées (PFAS). MiMo-V2.6-Pro a effectué des recherches bibliographiques, évalué la nouveauté des brevets, configuré des logiciels de simulation et calculé les affinités de liaison entre les pores du MOF et les molécules de PFAS cibles. Lire l'article de recherche.
- Formalisation mathématique en Lean 4 : MiMo-V2.6-Pro a assisté des mathématiciens dans la formalisation du théorème principal de l'article classique de Li et Yorke de 1975, « Period Three Implies Chaos ». Des sous-agents collaboratifs ont rédigé les énoncés de lemmes et les étapes déductives, aboutissant à plus de 6 000 lignes de code Lean 4 vérifié, sans aucun espace réservé
sorrynon résolu. Télécharger l'archive de code Lean 4.
Résultats d'évaluation aux benchmarks
| Domaine | Benchmark | MiMo-V2.6-Pro | MiMo-V2.6-Flash | MiMo-V2.5-Pro | DeepSeek V4.1 Flash | Claude Opus 5 |
|---|---|---|---|---|---|---|
| Codage | DeepSWE v1.1 | 71.9 | 67.9 | 19.0 | 74.2 | 74.0 |
| Codage | ProgramBench | 26.5 | 26.0 | 12.5 | 20.3 | 37.0 |
| Codage | MiMo Code Bench | 63.2 | 61.2 | 40.4 | 60.2 | 68.6 |
| Agents généraux | GDPVal 2.1 (AA Elo) | 1673 | - | 1107 | 1600 | 1708 |
| Agents généraux | Toolathlon-verified | 76.9 | 73.6 | 49.1 | - | 80.6 |
| Agents généraux | Automation Bench v1.0.6 | 53.1 | 52.3 | 16.0 | 54.8 | 50.3 |
| Agents généraux | Agents' Last Exam | 31.6 | 27.6 | 13.2 | 31.8 | 31.6 |
| Codage visuel | MiMo Visual Coding | 72.3 | 71.5 | - | 70.6 | 70.0 |
| Cybersécurité | CyberGym | 94.0 | 95.1 | 40.0 | 88.1 | - |
Disponibilité
La famille de modèles MiMo-V2.6 est accessible via plusieurs interfaces et plateformes pour développeurs :
- Plateformes web : Xiaomi AI Studio et MiMo Code.
- Bureau : MiMo Desktop version 1.0 avec prise en charge du mode d'inférence UltraSpeed.
- Développeurs : Plateforme API Xiaomi MiMo, OpenRouter, et les poids du modèle sur HuggingFace.
- Documentation technique : Rapport technique MiMo-V2.6 (PDF).
- Plateforme VEGA AI : intégrée aux parcours de chat, de recherche web et d'API développeur.